海思3519dv500目标识别之yolov5板端运行
·
1. 运行准备
环境搭建请移步:https://blog.csdn.net/wyw0000/article/details/145105081
1.1 安装nfs服务
服务端安装nfs服务,用于将yolo相关目录及依赖库挂在到板端
apt-get install nfs-kernel-server
1.2 依赖库
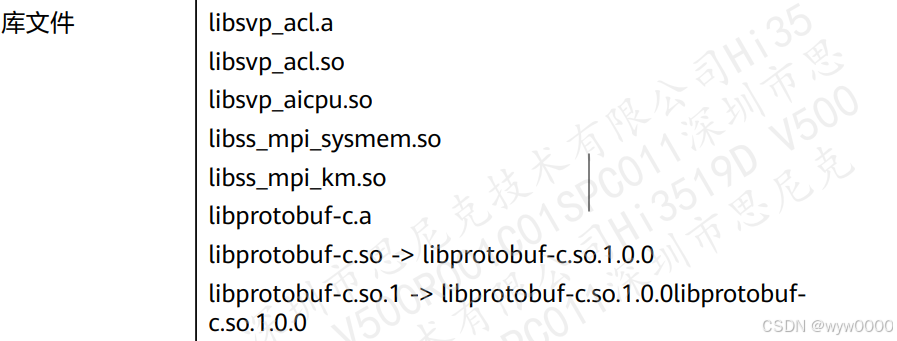
这些库位于Hi3519DV500_SDK_V1.0.1.1\smp\smp\a55_linux\source\out\lib目录下
将其挂在到板端,并添加到环境变量中:
telnet 192.168.0.11
mount -t nfs -o nolock 192.168.0.248:/home/zm/wyw/Hi3519DV500_SDK_V1.0.1.1/smp/smp/a55_linux/source/out/lib /tmp/lib
export LD_LIBRARY_PATH=$LD_LIBRARY_PATH:/tmp/lib
1.3 opencv库
位于SVP_NNN_PC_V3.0.2.1/Sample/samples/third_party/musl/opencv目录下
将其挂在到板端,并添加到环境变量中:
mkdir /tmp/opencv-lib
mount -t nfs -o nolock 192.168.0.248:/home/zm/wyw/SVP_NNN_PC_V3.0.2.1/Sample/samples/third_party/musl/opencv/lib /tmp/opencv-lib
export LD_LIBRARY_PATH=$LD_LIBRARY_PATH:/tmp/opencv-lib
1.4 挂载yolo目录
telnet 192.168.0.11
mkdir /tmp/yolo
mount -t nfs -o nolock,tcp 192.168.0.148 /home/xx/work/yolo /tmp/yolo
2. 运行yolov5demo
./board_musl_main 5 ../model/yolov5_original.om ../../dog_bike_car_yolov5.bin
[INFO]  ./main param
param is model and input image bin pair(default 1)
[INFO]  param 1: yolov1.om and dog_bike_car_yolov1.bin
[INFO]  param 2: yolov2.om and dog_bike_car_yolov2.bin
[INFO]  param 3: yolov3.om and dog_bike_car_yolov3.bin
[INFO]  param 4: yolov4.om and dog_bike_car_yolov4.bin
[INFO]  param 5: yolov5.om and dog_bike_car_yolov5.bin
[INFO]  param 5_cpu: yolov5_cpu.om and dog_bike_car_yolov5.bin
[INFO]  param 7: yolov7.om and dog_bike_car_yolov7.bin
[INFO]  param 8: yolov8.om and dog_bike_car_yolov8.bin
[INFO]  param x: yolox.om and dog_bike_car_yolovx.bin
[INFO]  yolo v5
[INFO]  acl init success
[INFO]  open device 0 success
[INFO]  set op wait time success
[INFO]  create context success
[INFO]  create stream success
[INFO]  get run mode success
[INFO]  load model ../model/yolov5_original.om success
[INFO]  create model description success
[INFO]  create model output success
[INFO]  start to process file:../data/dog_bike_car_yolov5.bin
[INFO]  model execute success
[INFO]  dump data success
[INFO]  input image width[640]; height[640]
[INFO]  current class valid box number is: 1
[INFO]  lx: 0.000000, ly: 409.000000, rx: 312.250000, ry: 622.000000, score: 0.918945; class id: 1
[INFO]  current class valid box number is: 1
[INFO]  lx: 21.625000, ly: 188.875000, rx: 261.500000, ry: 279.000000, score: 0.926270; class id: 2
[INFO]  current class valid box number is: 1
[INFO]  lx: 388.250000, ly: 405.500000, rx: 574.000000, ry: 629.500000, score: 0.910645; class id: 14
[INFO]  current class valid box number is: 1
[INFO]  lx: 386.500000, ly: 21.750000, rx: 584.000000, ry: 287.750000, score: 0.880859; class id: 16
[INFO]  output data success
[INFO]  unload model success, modelId is 34
[INFO]  execute sample success
[INFO]  end to destroy stream
[INFO]  end to destroy context
[INFO]  end to reset device is 0
[INFO]  end to finalize acl
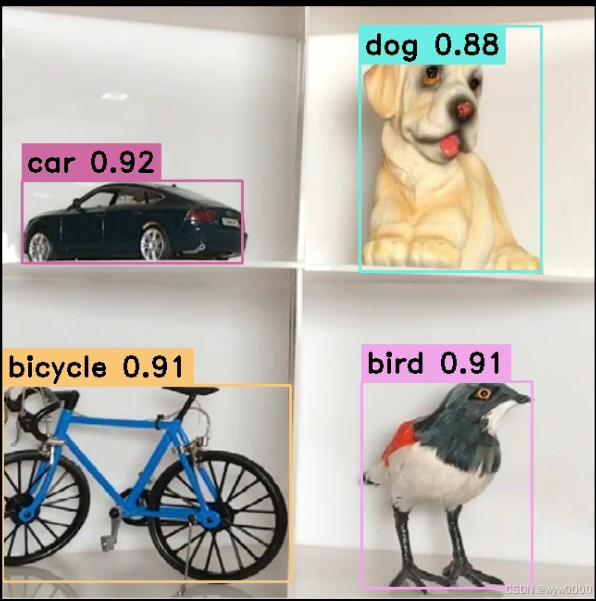
无报错的话,结果输出在yolo/out目录名为out_img_yolov5.jpg
结果如下:
海思 HiSpark 开发者社区是上海海思为开发者搭建的内容和交流平台,依托完备芯片解决方案、专业开发环境、开源/开放的软件资源与社区技术内容,构建完整服务生态开发者的闭环体系。
更多推荐
 5
 0
- 0


 已为社区贡献2条内容

所有评论(0)