登录社区云,与社区用户共同成长
邀请您加入社区
视频输入(VI)模块实现的功能:通过MIPI Rx(含MIPI接口、LVDS接口和HISPI接 口),SLVS-EC,BT.1120,BT.656,BT.601,DC 等接口接收视频数据。VI将接收到的 数据存入到指定的内存区域,VI(Video Input)内嵌ISP图像处理单元,可以对接收到的原始视频图像数据进行处理,实现视频数据的采集。VI 分成两个物理子模块:捕获子模块VICAP和处理子模
(1)视频的本质是多帧图片,图片的本质是RGB或rawRGB数据,要占用一段连续内存(2)视频的裁剪、缩放、修正处理等各种操作,本质上就是对内存中的数据进行运算(3)视频缓存池(VB, video buffer)就是一段很大,又被合理划分和管理的内存,用来做视频数据的暂存和运算场地(4)公共视频缓存池的公共2字,可以理解为全局变量,也就是各个模块都能访问的一段内存(5)看似视频缓存块在各个模块之间
华为的智能驾驶控制器一直在迭代,和网络上广泛披露的早期MDC 610相比,华为 MDC Pro 610 智能驾驶控制器,现在的样品设计采用了海思的双系统级芯片 (SoC) 提高了处理能力,三星的存储模块为无缝数据处理提供了充足的内存,KIOXIA 的数据存储解决方案确保可靠、快速地访问关键信息。主板是 MDC Pro 610 的核心,搭载了海思(HiSilicon)的汽车 SoC,并配备了三星的
跟着星闪官网敲串口代码的时候在配置参数的时候,看官网数据位配置成3位,平常用串口正常都是8位,然后我就配置成了8位数据位,结果开串口调试助手起来看的时候打印不出来。
本文深入介绍了基于华为LiteOS与星闪通信协议的透传设备开发全流程。硬件部分使用BM-H63模块设计了USB即插即用的透传设备;软件部分聚焦LiteOS核心概念与队列通信机制,通过三个递进式案例展示应用:从基本LED控制到完整的SLE透传功能。核心实现为Server-Client架构,服务端处理输入数据格式化后透传,客户端根据接收数据特征控制LED。项目全面展示了嵌入式实时操作系统开发流程,包含
对摄像头视频处理模块的详细解析,其相关模块的配合
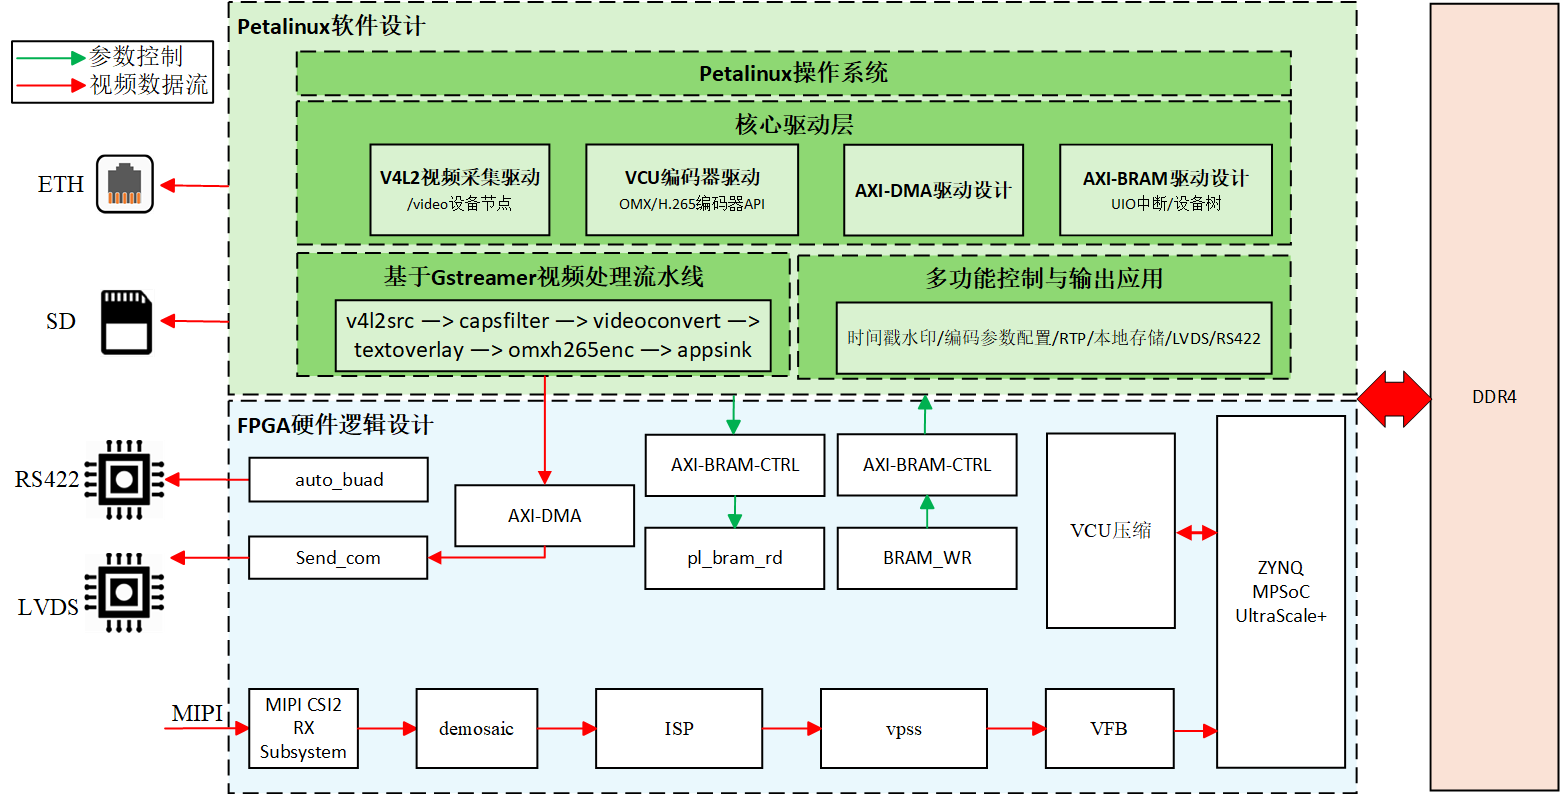
国内有很多H.265压缩SoC,如海思、全志等等,使用起来也很方便,出于某些原因考虑,比如接口的局限性以及一些IP总线算法的添加,如果单纯使用这些SoC很难完成这些功能的添加,需要再联合使用一块FPGA进行配合使用,在不考虑成本的前提下,也面临SoC和FPGA的交互问题,使故使用Zynq进行H.265压缩学习,在PL侧可轻松移植各个总线IP,同时也可作为多接口输出的媒介。也可使用Xilinx已有I